 +86-574-5680 8878

仕組みを理解する:ポータブルプール掃除機の実際の動作原理
2026年1月9日
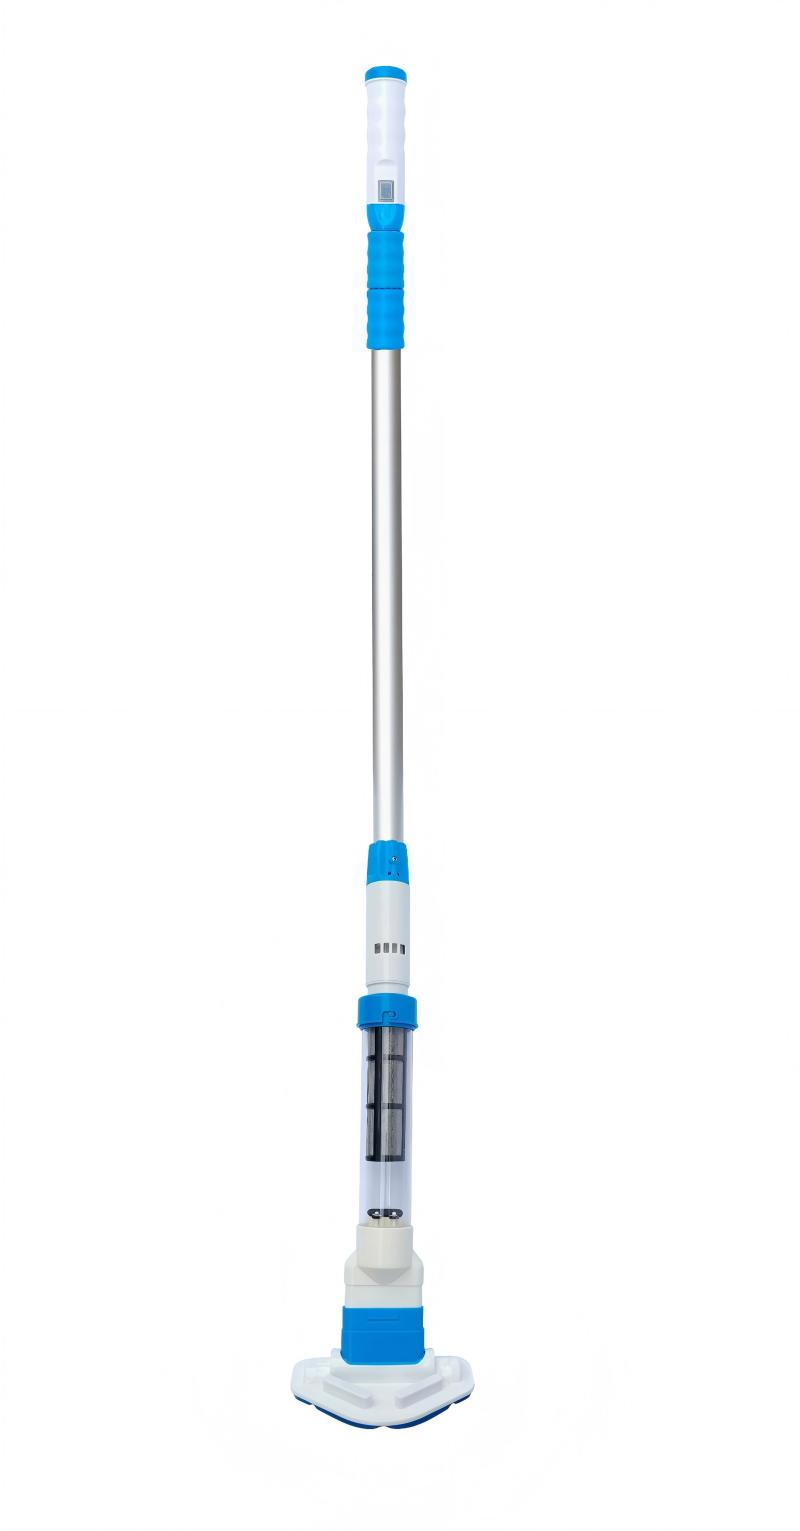
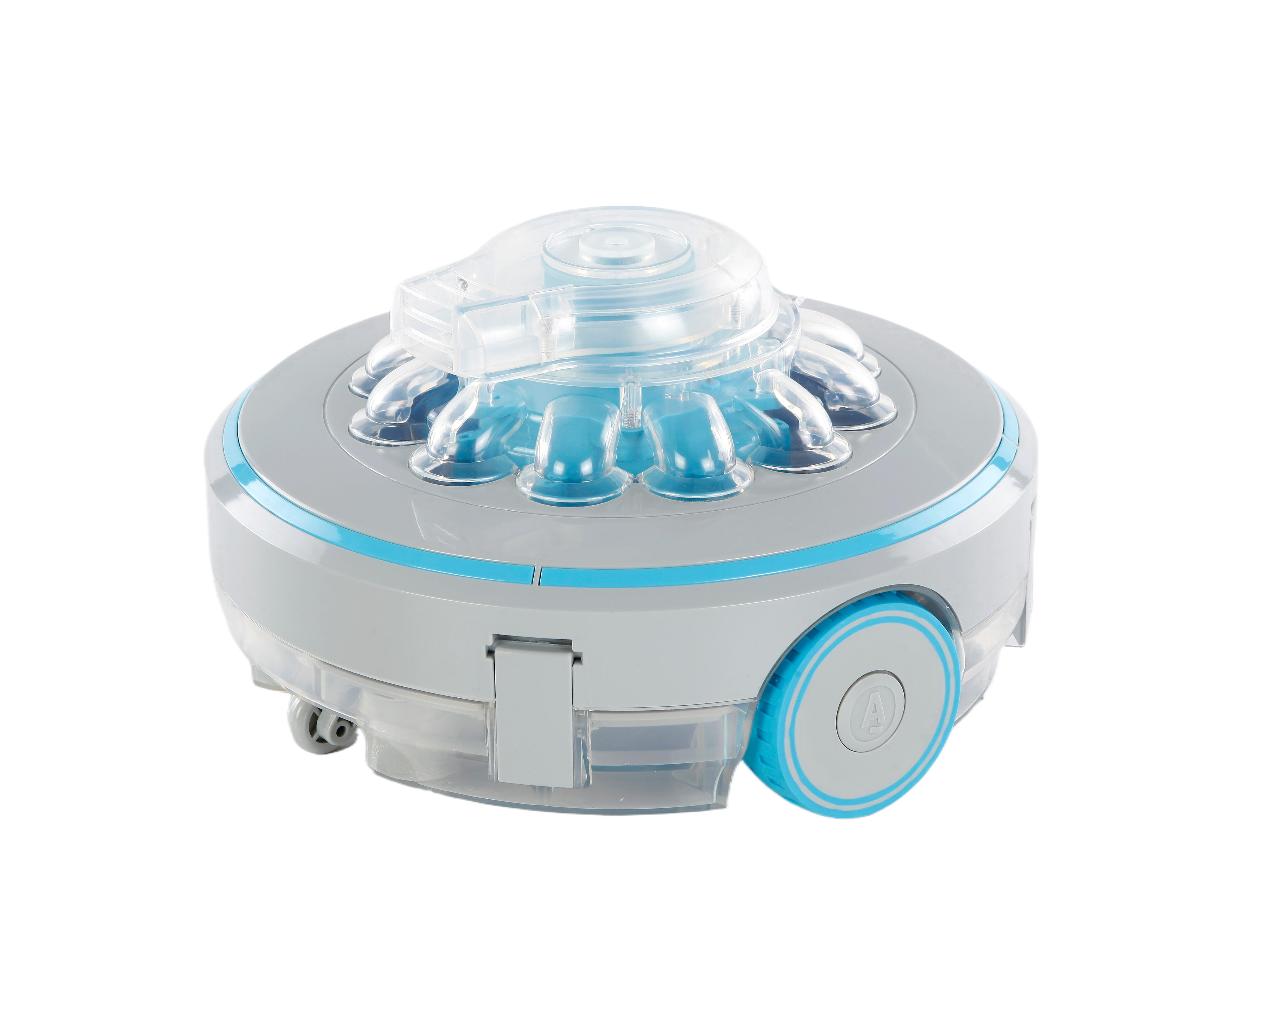
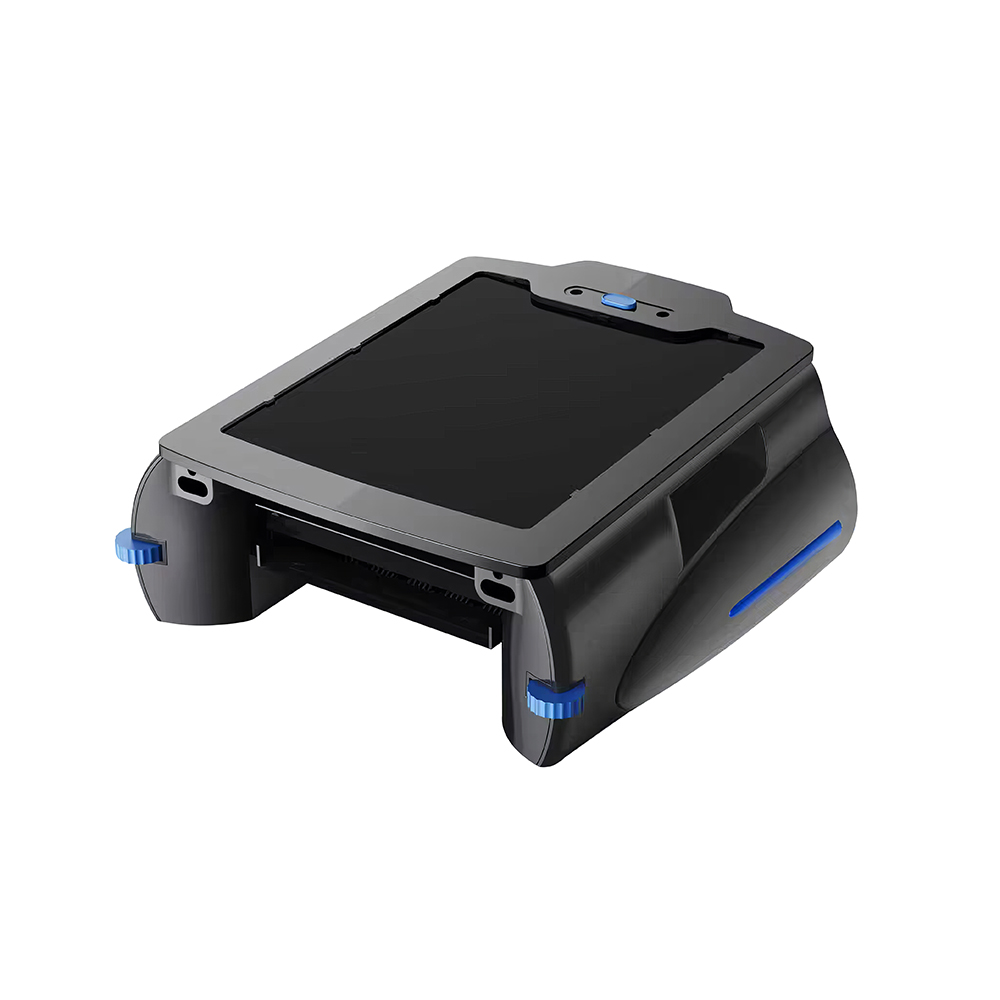
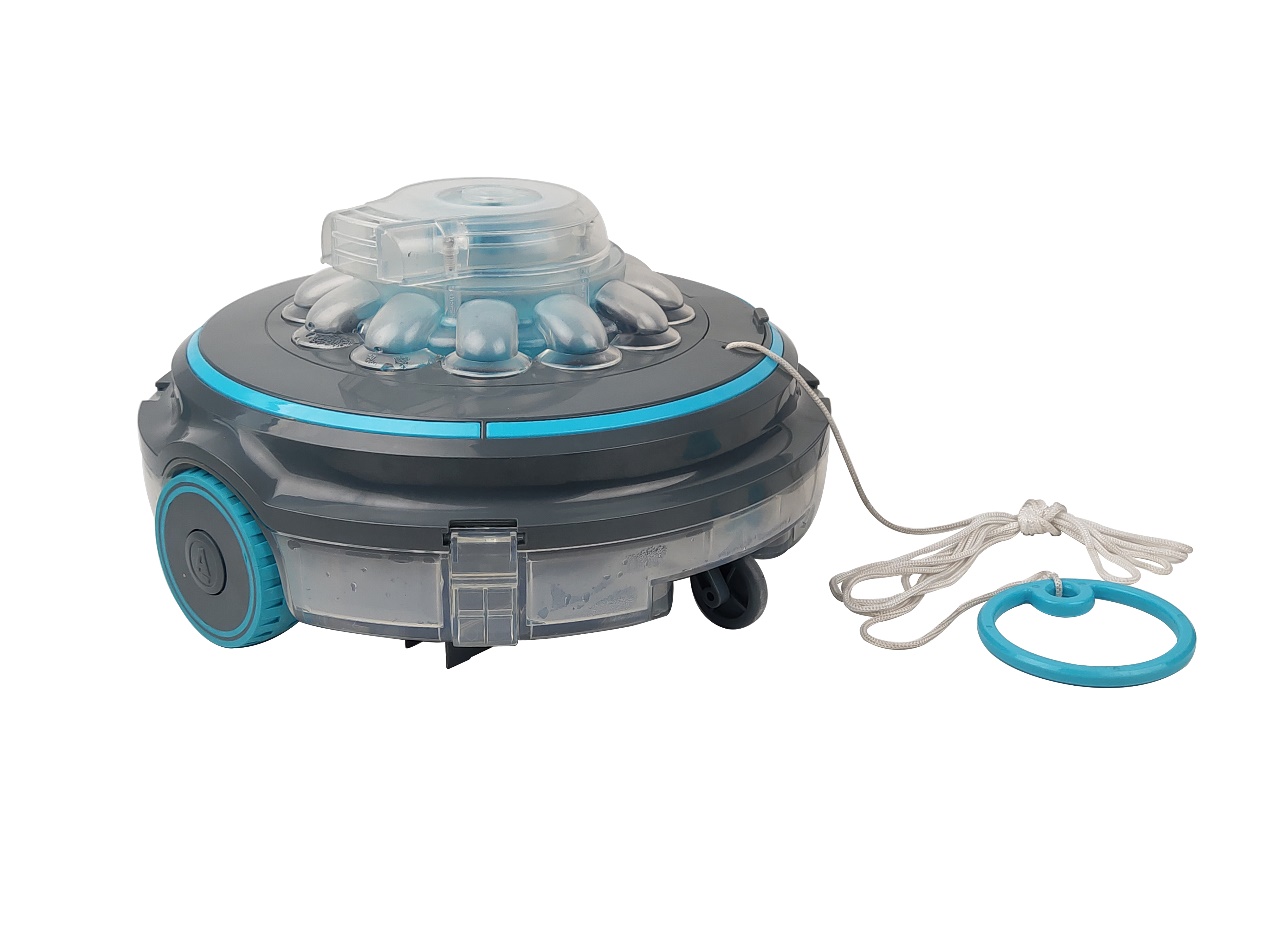
ポータブルプール掃除機がプールの中を滑るように動いているとき、内部では一体何が起こっているのか、疑問に思ったことはありませんか?単純な「汚れを落とす」という説明の向こうには、魅力的な世界が広がっている。流体力学工学、インテリジェントメカニクス、精密ろ過この包括的なガイドでは、コンパクトなデバイスを強力な清掃システムに変える隠された技術を明らかにし、各コンポーネントの機能と、それらがどのように連携してプールを完璧な状態にするのかを解説します。
主なポイント
🔧構成要素の内訳– 各機械部品とその目的についての詳細な説明
⚙️システム統合– 別々のシステムがどのように完璧な調和で機能するか
💡エンジニアリングに関する考察吸引、ろ過、そして動きの背後にある科学
🔄プロセスフロー– 水とゴミがシステム内を移動する段階的な経路
🔍トラブルシューティングの理解仕組みを理解していれば、問題が発生したときに解決するのに役立ちます。
第1章:コアシステム – ポータブルクリーニングの3つの柱
清掃技術の三位一体を理解する
携帯型プール掃除機はすべて、完全に同期して動作する必要のある3つの統合システムによって作動します。この3つのシステムを理解することが、このような小型機器が強力な清掃効果を発揮する仕組みを理解する上で不可欠です。
| システム | 主要機能 | 主要コンポーネント | パフォーマンスへの影響 |
| 推進・航行 | プール内のクリーナーを移動させる | モーター、車輪/履帯、センサー、アルゴリズム | 被覆効率(70~95%)を判定する |
| 吸引と収集 | 表面からゴミを取り除きます | ポンプ、吸気口、フィルター室 | 洗浄効果(80~98%)を判定する。 |
| ろ過と分離 | ゴミを捕らえ、きれいな水を返す | フィルター、分離室、出口 | 水質改善度を判定する |
掃除の方程式:
効果的な清掃=(推進効率×吸引力)÷(エネルギー消費量×時間)
携帯型掃除機は、強力な清掃力と効率的な操作性を両立させることで、このバランスを最適化します。
システムシナジーの原則:
魔法が起こるのは、これら3つのシステムすべてが調和して機能するときです。
- 推進最適な位置に吸気口を配置する
- 吸引剥がれ落ちた破片を即座に捕捉します
- 濾過目詰まりすることなく連続運転が可能
- 一緒にそれらは継続的な洗浄サイクルを生み出す
第2章:推進システム ― 知的な動きの技術
掃除機が立ち往生せずに走行する方法
駆動機構のバリエーション
| 駆動方式 | 仕組み | 最適な用途 | 効率 |
| ホイールドライブ | ゴム製の車輪がトラクションを提供します | 滑らかな表面、軽い破片 | 85~90%のカバー率 |
| トラックドライブ | 戦車のような連続履帯 | 表面が粗く、大量の破片が散乱している | 90~95%のカバー率 |
| ウォータージェット駆動 | 指向性ウォータージェットが推力を発生させる | 繊細な表面、細かい破片 | 80~85%のカバー率 |
| ハイブリッドシステム | 上記の組み合わせ | 様々な状況下での汎用性の高い使用 | 92~97%のカバー率 |
牽引工学:
車輪と履帯は単に移動のためだけのものではありません。それらは以下の目的のために精密に設計されています。
- 最適な重量配分(転倒防止)
- 路面に適したグリップ(マーキングなし)
- 効率的な電力伝送(バッテリー寿命を最大限に延ばします)
- セルフクリーニング機能付きトレッド(ゴミの蓄積を防ぐ)
ナビゲーションインテリジェンス
| ナビゲーション方法 | 使用されている技術 | パターン生成 | カバー率の効率性 |
| ランダムアルゴリズム | タイミングよく方向転換する | 半ランダムなカバレッジ | 2サイクル後には75~85% |
| 体系的なパターン | ジャイロスコープ、加速度計 | 格子状、螺旋状、またはジグザグ状 | 1サイクルで90~95% |
| スマートマッピング | ソナー、光学センサー | プール固有の最適化パス | 1サイクルで95~98% |
| ハイブリッドナビゲーション | 方法の組み合わせ | 状況に応じて適応する | 92~97%変動 |
センサー群:
現代のポータブル掃除機には複数のセンサーが搭載されています。
- 障害物検知(赤外線センサーまたは接触センサー)
- 表面遷移センシング(床から壁までを移動するジャイロスコープ)
- 破片検出(吸引力の変化を検知する流量センサー)
- 位置追跡(慣性計測装置)
ナビゲーションプロセス:
- 初回スキャン:清掃員は最初の点検でプールの寸法を評価する
- パターン計算:最も効率的な経路を決定する
- 適応調整:検出された障害物に基づいて変更します
- 完了ロジック:清掃が完了したことを認識します
- リターンプロトコル:簡単に検索できる開始点を見つける
第3章:吸引システム – 清掃力の要
水環境下での制御された真空状態の生成
ポンプ技術の進化
| ポンプの種類 | 動作原理 | 利点 | 消費電力 |
| 遠心ポンプ | 回転するインペラが圧力差を生み出す | 流量が高く、ゴミの処理能力に優れている | 150~300ワット |
| ダイヤフラムポンプ | 柔軟な膜が脈動吸引を生み出す | 細かいゴミの処理に適しており、自吸式です。 | 80~150ワット |
| 軸流ポンプ | プロペラ状のインペラが水を軸方向に動かす | コンパクトで、中程度の吸引力に効果的 | 100~200ワット |
| 再生タービン | 直列に接続された複数の小型インペラ | 高圧、コンパクトサイズ | 120~250ワット |
インペラ設計科学:
インペラ(回転ポンプ部品)は、以下の用途向けに設計されています。
- 残骸処理(葉っぱ、砂、小さな物体を渡す)
- キャビテーション防止(蒸気泡を発生させずに吸引力を維持する)
- エネルギー効率(最適なブレード角度とクリアランス)
- 耐久性(耐腐食性材料)
吸引経路工学
| 経路セクション | 関数 | 設計上の考慮事項 | よくある問題 |
| 吸気口 | 水やゴミを集める | 幅、グリルデザイン、ブラシの近接度 | 詰まり、大きな物体が詰まる |
| 収束帯 | 水の流れを加速させる | テーパー角度、滑らかな移行 | 乱流、エネルギー損失 |
| ポンプ室 | 吸引力を加える | シールの完全性、ベアリングの設計 | シール不良、モーター負荷 |
| フィルターへの移行 | ろ過のために水の流れを遅くする | 膨張領域、流れ整流器 | フィルターの早期目詰まり |
流量と吸引力の関係:
この違いを理解することは非常に重要です。
- 流量:移動した水の量(ガロン/分)
- 吸引力:吸気口にかかる力(水銀柱インチまたはパスカル)
- ポータブル掃除機は最適化しますバランスの取れた性能:ゴミを吸い上げるのに十分な吸引力がありながら、表面に付着しすぎない。
ベルヌーイの原理の応用:
携帯型掃除機は流体力学の原理を利用している。
- 高速摂取時に作成低圧(吸引)
- 戦略的なベンチュリ設計吸引効率を向上させる
- フロー最適化エネルギー消費を最小限に抑える
- 層流維持破片を再浮遊させる乱流を防ぐ
第4章:ろ過システム ― 知られざるヒーロー
汚れた水から透き通った水へ
ろ過技術のスペクトル
| フィルターの種類 | 粒子捕捉 | 最適な用途 | メンテナンス頻度 |
| メッシュスクリーン | 100ミクロン以上(砂、葉など) | 大量のゴミ、前処理 | 1~2回使用するごとに |
| プリーツカートリッジ | 10~50ミクロン(細砂、シルト) | 汎用性が高く、バランスが良い。 | 3~5回使用ごとに |
| バッグフィルター | 5~20ミクロン(花粉、微細な塵) | 細かいゴミ、濁った水 | 2~4回使用ごとに |
| カートリッジファイン | 1~10ミクロン(藻類、細菌) | 最大限の明瞭さ、健康上の懸念 | 1~3回使用ごとに |
多段式ろ過アーキテクチャ:
高性能ポータブル掃除機は、逐次ろ過方式を採用しています。
- プレフィルター段階:粗いメッシュが大きなゴミをキャッチします
- 初期段階:プリーツフィルターまたはバッグフィルターは中程度の粒子を捕捉します
- 研磨工程:微細な粒子を捕捉する精密フィルター
- オプションのUVステージ:一部のモデルには紫外線殺菌機能が追加されています。
フィルターメディア科学:
現代のフィルターは、人工素材を使用しています。
- 勾配密度繊維(同一フィルター内で粗いものから細かいものへ)
- 目詰まり防止コーティング(接着力を低減し、寿命を延ばす)
- 抗菌治療(細菌やカビの繁殖を防ぐ)
- 構造補強(圧力下でも形状を維持する)
水還流工学
| リターンデザイン | 方法 | 利点 | 考慮事項 |
| 指向性ジェット | 集中した水流 | 潮流を作り出し、航行を助ける | 堆積した堆積物を乱す可能性があります |
| 拡散流 | 広くて穏やかな戻り | 最小限の攪乱で、化学薬品に適している | ナビゲーションアシストが少ない |
| 表面復帰 | 地表に水を戻す | 良好なガス交換、目視可能な動作 | 泡/泡を発生させることができる |
| 変動リターン | モードに応じて調整可能 | さまざまな条件に合わせて最適化されています | より複雑なメカニズム |
ろ過効率の計算式:
効率 = (捕捉された粒子数 ÷ 提示された粒子数) × 100%
高品質のポータブル掃除機は、フィルターの定格サイズよりも大きな粒子に対して85~95%の効率を実現します。
第5章:電力および制御システム
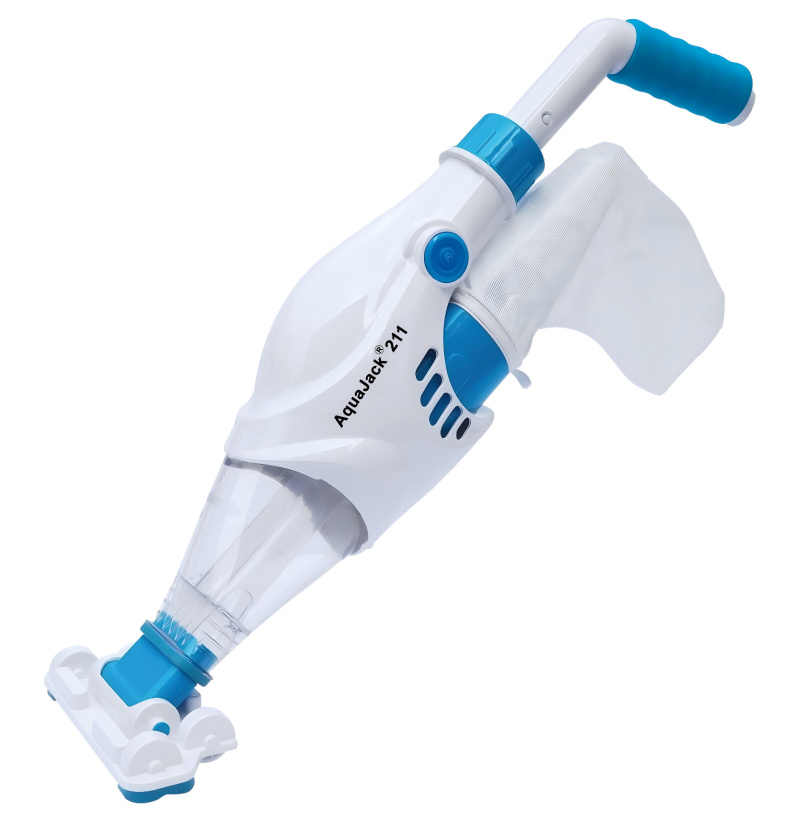
エネルギー管理とインテリジェント運用
バッテリー技術の内訳
| バッテリーメトリック | ニッケル水素 | リチウムイオン | リチウムポリマー |
| エネルギー密度 | 60~120 Wh/kg | 100~265 Wh/kg | 130~300 Wh/kg |
| 充電サイクル | 500~1000 | 500~1500 | 300~500 |
| 充電時間 | 2~4時間 | 1~3時間 | 1~2時間 |
| 記憶効果 | 適度 | ミニマル | なし |
| 料金 | 低い | 中くらい | 高い |
バッテリー管理システム(BMS):
インテリジェントコントローラー:
- 細胞の健康状態を監視する残高と料金
- 過充電・過放電を防止します(寿命を延ばす)
- 温度を調節する(安全性と効率性)
- 実行時間の見積もり現在の負荷に基づく
- 急速充電に対応適切な場合
コントロールボードインテリジェンス
| 制御機能 | ハードウェア | ソフトウェアアルゴリズム | ユーザーメリット |
| モーター制御 | PWMコントローラー | 速度最適化 | 効率的な洗浄、長時間稼働 |
| センサー処理 | マイクロコントローラ | パターン認識 | ナビゲーション機能の向上、障害物回避 |
| 電源管理 | 電圧レギュレータ | ロードバランシング | 最大限の効率、バッテリー保護 |
| ユーザーインターフェース | ボタン/ディスプレイ | モード選択 | 操作が簡単でカスタマイズも可能 |
ファームウェア:見えない脳:
すべてを連携させるソフトウェア:
- クリーニングアルゴリズム動きのパターンを決定する
- 適応型学習時間の経過とともにパフォーマンスが向上します
- 診断手順問題の検出と報告
- 効率最適化パワーとパフォーマンスのバランスが取れている
- 安全対策損傷や危険な操作を防ぐ
第6章:完全なクリーニングサイクル
システムを段階的に理解する
1リットルの水が洗浄サイクル全体を通してどのように使われるかを追跡してみましょう。
フェーズ1:吸入および破片捕捉(0~0.5秒)
- 水への侵入:水とゴミは吸気グリルから侵入する。
- 事前審査:粗いスクリーンに大きな破片が引っかかった
- 加速度:収束部を通過する水流は加速する
- 破片の浮遊:乱流によって破片が浮遊状態に保たれる
- ブラッシング動作:回転ブラシが付着したゴミを取り除く
流速:吸気により速度が0.5m/sから3~5m/sに増加する
フェーズ2:ポンプ輸送(0.5~1.0秒)
- インペラ動作:回転するインペラが水にエネルギーを加える
- 圧力差:吸気口で吸引力、排気口で圧力を発生させる
- 遠心分離:重い粒子はチャンバーの壁に移動します
- 流れの方向:フィルターチャンバーに向かって水が送られる
- 速度維持:輸送中に破片を浮遊状態に保つ
圧力変化:通常、5~15 kPa (0.7~2.2 psi) の圧力上昇
フェーズ3:ろ過と分離(1.0~2.0秒)
- 速度低下:拡張されたフィルターチャンバー内で水の流れが遅くなる
- 濾過:水はフィルター媒体を通過し、ゴミが捕捉される。
- マルチステージキャプチャ:異なる段階で捕捉される粒子のサイズが異なる
- きれいな水の収集:ろ過された水はクリーンチャンバーに溜まります。
- 連続運転:一部のシステムでは、途切れることのない流れを実現するために複数のチャンバーを使用しています。
ろ過速度:ポータブルユニットの場合、1分あたり10~30リットルが一般的です。
フェーズ4:復旧およびシステム継続性(2.0~2.5秒)
- きれいな水からの脱出:ろ過された水は戻り口から排出されます。
- 流れの方向:航行や混合を支援するために戦略的に方向付けられている
- システムバランス:連続運転に適した吸気量と排気量のバランス
- 圧力緩和:余分な圧力は安全に解放されます
- サイクル継続:このプロセスは1秒間に20~40回繰り返される。
サイクル時間合計:1リットルの走行を完了するのに2.5秒
第7章:高度な機能と革新
基本的な清掃メカニズムを超えて
スマートテクノロジーの統合
| 高度な機能 | 機械的実装 | ユーザーメリット |
| 自動反転ブラシ | 位置検出機能を備えたデュアルモーター | 絡まりを防ぎ、よりきれいに |
| 可変吸引制御 | PWMポンプ制御、圧力センサー | 表面保護、省エネ |
| 壁面検出と遷移 | 傾斜センサー、加速度計 | 壁を完全に掃除しても詰まることはありません |
| ケーブル管理 | 旋回機構、張力制御 | 絡まりを防ぎ、ケーブルの寿命を延ばします。 |
| セルフクリーニングフィルター | 逆流パルス、振動機構 | メンテナンスの手間が軽減され、安定した性能を発揮します。 |
材料科学の応用
| 成分 | 伝統的な素材 | 先端材料 | パフォーマンスの向上 |
| ハウジング | ABS樹脂 | 炭素繊維複合材料 | 40%軽量化、200%強化 |
| アザラシ | ゴム製ガスケット | マルチリップシリコンシール | 寿命が5倍長くなり、密閉性も向上しました。 |
| ブラッシュド | ナイロン製の毛 | ナイロン/ゴム/TPEのハイブリッド | 洗浄力向上、表面摩耗軽減 |
| 車輪/履帯 | PVCまたはゴム | 独自のポリマーブレンド | グリップ力向上、跡なし |
| フィルター | ポリエステルメッシュ | 勾配密度複合材料 | ろ過性能が向上し、お手入れも簡単 |
流体力学的最適化:
計算流体力学(CFD)は、携帯型掃除機の設計に革命をもたらした。
- 空気抵抗を最小限に抑える効率性を向上させるため
- 最適化された流路最大限の破片捕捉のために
- 乱流の低減破片を再浮遊させる
- バランスのとれた浮力最適な表面接触のために
第8章:整備士
何が壊れて、なぜ壊れるのかを理解する
摩耗パターンと部品寿命
| 成分 | 主要摩耗メカニズム | 平均寿命 | 故障の兆候 |
| ブラッシュド | 表面との摩擦 | 100~200時間 | 洗浄性能の低下 |
| フィルター | 粒子負荷、洗浄による損傷 | 50~100回使用 | 流量減少、洗浄不良 |
| アザラシ | 圧縮セット、化学攻撃 | 2~3歳 | 水の浸入、吸引力の低下 |
| バッテリー | 化学分解、サイクルカウント | 300~500サイクル | 稼働時間の短縮、充電速度の低下 |
| モーター | ベアリングの摩耗、巻線の絶縁 | 500~1000時間 | ノイズ、出力低下、故障 |
| 車輪/履帯 | 表面摩耗、紫外線劣化 | 200~400時間 | グリップが悪く、滑りやすい |
予防保守整備士
メンテナンスが重要な理由を理解する:
- フィルターの清掃:ポンプのキャビテーションとモーターの過負荷を防ぎます
- ブラシの点検:適切な表面接触と破片の除去を保証します。
- シールチェック:効果的な吸引のために圧力差を維持する
- バッテリーのお手入れ:容量を永久的に低下させる過放電を防ぎます
- 保管手順:腐食や材料の劣化を防ぐ
怠慢の代償:
メンテナンスを1時間遅らせるごとに、通常以下のような問題が発生します。
- 5%割引清掃効率において
- 10%増加エネルギー消費において
- 15%加速部品の摩耗
- 可能性が20%高くなる壊滅的な失敗
第9章:理解を通してトラブルシューティングを行う
システムを理解することで問題を診断する
| 症状 | 可能性の高いシステム | 特定コンポーネント | 診断テスト |
| 動かない | 推進 | 駆動モーター、車輪、履帯 | 手動回転テスト |
| 吸引力が弱い | ポンプ/ろ過 | ポンプ、シール、フィルター | 流量測定 |
| 短時間稼働 | 力 | バッテリー、BMS、接続 | 負荷試験時の電圧 |
| パターン問題 | ナビゲーション | センサー、制御基板 | 動きの観察 |
| 水の浸入 | シーリング | シール、ハウジングの完全性 | 圧力/漏れテスト |
| 異様な音 | 機械 | ベアリング、インペラ、破片 | 音源定位 |
体系的な診断プロトコル:
- システムを隔離する(推進力、吸引力、または動力)
- テスト入力と出力(入力電力、出力性能)
- 中間地点を確認する(構成要素間)
- 仕様と比較する(期待値と実測値)
- 根本原因を特定する(症状だけでなく)
第10章:携帯型真空機械の未来
清掃の概念を塗り替える新技術
| 革新 | 機械的原理 | 開発段階 | 潜在的な影響 |
| 磁気駆動ポンプ | 磁気結合式インペラ | 初期の商業 | シールなし、完全防水 |
| 固体吸引 | 電気流体力学的流れ | 研究 | 可動部品がなく、静音動作 |
| マイクロタービン発電機 | 水流が発電する | プロトタイプ | 自己発電 |
| 形状記憶合金 | 温度によって形状が変化する材料 | 応用研究 | 自己調整部品 |
| ナノファイバーフィルター | 電界紡糸ナノファイバーマット | 早期導入 | ウイルス・細菌の除去 |
| 音響破片の破壊 | 超音波表面洗浄 | 研究 | 化学薬品を使わない藻の発生防止 |
機械進化のタイムライン:
- 2010年~2015年:基本的な機械システム、限られた知能
- 2016年~2020年:センサー統合、より優れた素材、アプリ制御
- 2021年~2025年:AIナビゲーション、先端材料、自己メンテナンス
- 2026年~2030年:自律運転、新たな物理原理、エコシステム統合
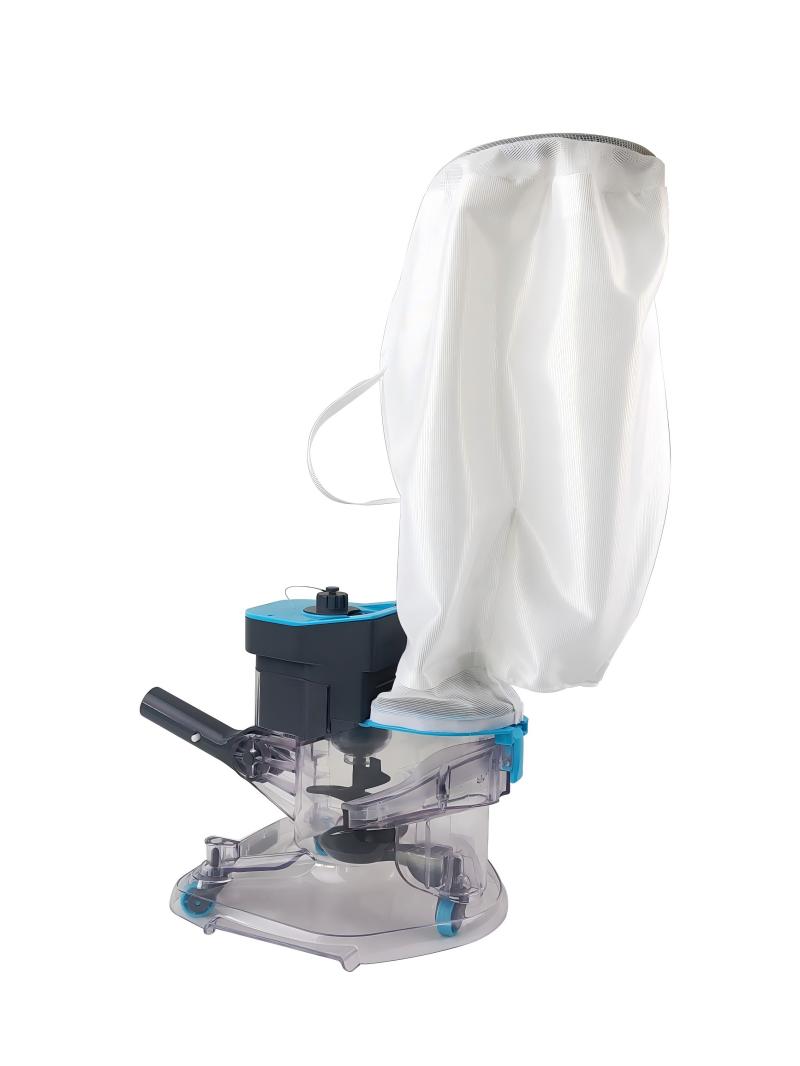
よくある質問:機械的な理解に関する質問
Q:ポータブル掃除機は、据え置き型掃除機と比べて、実際どれくらいの吸引力があるのでしょうか?
A:通常、システムの吸引力の30~50%が持続する。しかし、直接表面接触やブラッシングによってより効率的に塗布できます。機械的利点により、より少ない力で同様の洗浄効果が得られます。
Q:なぜ一部のポータブル掃除機にはブラシが付いているのに、付いていないものがあるのですか?
A:ブラシ付きモデル機械的な作用を利用して、付着したゴミ(藻類、泥)を取り除く。ブラシレスモデル吸引力のみに頼るタイプは、細かいゴミの除去に適しています。ブラシ付きタイプは一般的に吸引力は高いものの、メンテナンスの手間が多くなります。
Q:携帯型掃除機はどうやって壁を登っても落ちないのですか?
A:推力と浮力の制御を組み合わせた方式。前進推力によって壁に押し付けられ、制御された浮力と戦略的に配置されたウォータージェットによって位置が維持される。先進モデルでは、加速度計を使用して角度を検知し、それに応じて出力を調整する。
Q:流量と吸引力の違いは何ですか?
A:流量システム内を流れる水の量(GPM)を測定します。吸引力吸込口における真空圧(インチHg)を測定します。効果的な清掃には、ゴミを運ぶための十分な流量と、表面からゴミを吸い上げるための十分な吸引力の両方が必要です。
Q:フィルターはどのようにして、その孔径よりも小さい粒子を捕捉するのですか?
A:複数のメカニズムを通じて:1) 直接捕捉(細孔よりも大きい粒子)、2) 慣性衝突(流れ線に沿うには重すぎる粒子)、3) 拡散(小さな粒子がランダムに繊維に接触)、4) 静電引力(帯電した粒子が繊維に付着)。
Q:バッテリー駆動モデルはなぜ稼働時間が限られているのですか?
A:エネルギー密度の限界。現在のリチウムイオン電池の蓄電容量は100~265Wh/kgである。200ワットのシステムで2時間稼働させるには400Whが必要となり、これは1.5~4kgの電池容量を意味する。これは携帯機器にとって実用的な限界値である。
Q:スマートナビゲーションシステムは、どのようにしてプールの形状を「学習」するのですか?
A:センサーデータの蓄積を通じて。ジャイロスコープは方向と距離を追跡し、接触センサーは障害物を検知し、アルゴリズムは複数回の清掃を通して地図を作成します。中には、ロボット工学における同時位置推定と地図作成(SLAM)技術を用いるものもあります。
Q:仕様が似ているポータブル掃除機でも、性能の差はどのような点にあるのでしょうか?
A:システム最適化。部品同士がどれだけうまく連携するか、つまりポンプ効率、油圧設計、重量配分、制御アルゴリズム、製造精度などは、個々の部品の仕様よりも重要になることが多い。